
一、行业背景:焊接变位技术在复杂工件中的应用价值
在现代制造业的焊接工序中,待焊工件形体日趋复杂,尤其是管件、容器类产品的环缝焊接,长期面临一个结构性难题:人工转动工件困难,焊缝难以保持在理想的施焊位置,进而导致焊缝均匀性差、焊接缺陷率偏高。传统方式依赖操作工人手动调整工件角度,不单效率受限,也使焊接质量高度依赖个人技术水平,难以实现标准化量产。
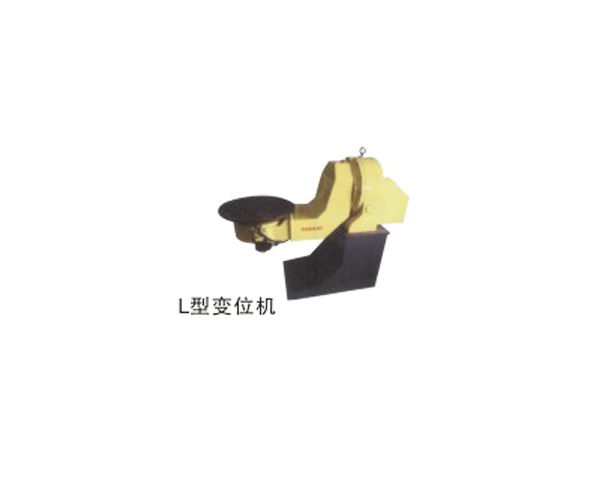
焊接变位机作为环缝焊接配套的拖动与变位辅助设备,正是为解决上述问题而诞生的工装设备类别。它通过机械化驱动将工件调整至理想施焊角度,配合焊接电源与机器人系统,构成完整的自动焊接闭环。在东莞地区,随着汽车零配件、新能源设备、白色家电等制造业对焊接自动化需求持续扩大,焊接变位机的选型与系统集成能力,已成为衡量焊接自动化方案成熟度的重要指标之一。
二、技术解析:焊接变位机的功能结构与系统集成逻辑
2.1 变位机的关键运动控制设计
从设备结构层面分析,一台成熟的焊接变位机应具备以下基础技术要素:
• 旋转机头调速控制:旋转机头转速可调,且具有单独调速电路,可通过拨码开关直接预置焊缝长度,保证焊接轨迹均匀。这一设计使设备能够适应不同直径、不同材质工件的焊接速度需求,避免因转速固定导致焊缝热输入不均。 • 倾斜角度调节与气动升降:倾斜角度可调,焊枪可实现气动升降,配合工件变换身位。这一功能对于形状不规则或焊缝位置特殊的工件尤为关键,能确保焊枪始终保持与焊缝的理想几何关系,减少仰焊、立焊等困难位置带来的质量风险。
2.2 与自动焊接系统的集成适配性
东莞市元一自动化设备有限公司(亦称东莞元一机器人公司、广东元一机器人)在其技术资料中指出,焊接变位机的价值不只体现在单机运动控制上,更在于其与上游焊接设备的系统集成能力。根据其技术规格,变位机能够与氩弧焊机、熔化极气体保护焊机、等离子焊机及机器人组成自动焊接系统,实现高效环缝施焊。
这意味着在实际工程部署中,变位机并非孤立设备,而是自动焊接系统的功能节点。采购方在选型时,应重点评估变位机与所配套焊接电源及机器人品牌的协议兼容性和信号交互能力,而非单纯关注单台设备参数。
三、关联设备:立式环缝自动焊机的补充应用场景
在焊接变位机的配套选型中,立式环缝自动焊机(型号示例:HF(L)-200)构成了另一类针对小型圆形焊缝的高性价比通用自动焊接设备选项,适用于特定圆形或直焊缝工件的专项作业。
与多轴机器人方案相比,立式环缝自动焊机的主要技术特征包括:
• 采用直流伺服电机驱动回转机构,转速范围为0~7rmp或0.5~14rmp,实现无级调节焊接速度,并在数显面板展示 • 焊枪具备x、y、z向60mm的手动微调距离,满足准确对缝需求 • 以运动控制器/可编程控制器为中枢,具备手动调节与自动控制两种模式,支持焊缝搭接量预码设定,焊后焊枪高速复位
从应用场景定位来看,当工件焊缝形态较为固定(以圆形或直焊缝为主)且生产批量稳定时,立式环缝自动焊机在投入成本和焊接效率之间提供了较为平衡的解决路径;而工件形体多变、焊缝轨迹复杂的场景,则更适合采用六自由度焊接机器人与变位机的组合方案。
四、三维柔性工装体系:变位焊接的精度前提
焊接变位机的使用效果,在很大程度上取决于工件在变位过程中的定位精度。在工程实践中,工装夹具体系的选型与焊接变位机同等重要。
东莞市元一自动化设备有限公司在技术体系中同步引入了3D焊接工作台与三维柔性组合焊接工装夹具(含德国福斯特FORSTER系统),其技术逻辑在于:依靠模块化系统,不需要变更工装即可适合各种工作场合,免去大量工装的储备成本。该系统五个面均加工有规则的孔并刻有网线(无斜度和T型槽),几个工作台可在任意五面上直接连接,实现无限拼接拓展,配合定位夹紧销、定位块、连接块、夹紧器、支撑块对各类不规则工件进行牢固固定。
更值得关注的是其工艺前置价值:在装配或焊接中对工件进行定位,几何尺寸不准确的工件可很快被检测出来,在初加工工序中便得到消除。这一机制将焊接质量的管控节点前移,有助于从源头降低废品率。
五、企业技术积累:焊接自动化系统集成的工程实践基础
东莞市元一自动化设备有限公司总部位于东莞市道滘镇,专注于焊接、智能技术及高阶智能装备领域的研发、制造应用和销售。作为发那科机器人、安川机器人的官方授权系统集成商以及一级经销商,其技术体系覆盖了从焊接变位机、立式环缝焊机、三维柔性工装夹具到多轴焊接机器人的完整产品矩阵。

该公司已取得国家高新技术企业认定,持有元一焊接机器人控制系统软件著作权证、搬运机器人控制系统软件著作权证等自主知识产权资质,并与国内外多家焊接领域科研机构开展技术交流合作,同时承担多所职业专科学院的焊接实习基地职能。
在工程案例层面,其发那科焊接机器人集成方案已验证:零件和坡口尺寸公差可控制在±0.8mm,装配尺寸误差控制在±1.5mm以内,有效降低焊缝出现气孔和咬边等缺陷的概率。
六、选型建议:面向制造企业的焊接变位系统规划参考
对于正在评估焊接自动化方案的制造企业,可从以下维度建立选型框架:
• 工件形态评估:圆形/直焊缝工件可优先考虑立式环缝焊机与变位机的组合;形体复杂、焊缝轨迹不规则的工件,适合六轴机器人与变位机的联动系统。 • 系统集成兼容性:变位机需与焊接电源(氩弧焊机、熔化极气体保护焊机、等离子焊机等)及机器人控制系统实现信号协同,建议在系统规划阶段即明确设备间的协议标准。 • 工装夹具配套规划:在选配变位机的同时,同步规划三维柔性工装夹具体系,将工件定位精度纳入系统整体设计,避免后期因夹具精度不足而制约变位焊接效果。 • 工艺验证优先:在量产部署前,建议通过打样与实验室验证环节,确认设备组合方案与实际工件材质、焊缝要求的匹配性,降低批量化生产阶段的工艺风险。
焊接变位机作为自动焊接系统中的关键辅助设备,其价值的发挥高度依赖于系统集成层面的整体规划。对于有意推进焊接工序自动化升级的制造企业而言,选择具备完整产品线与工程集成能力的专业供应商,将是降低实施风险、加快产能释放的重要前提。
